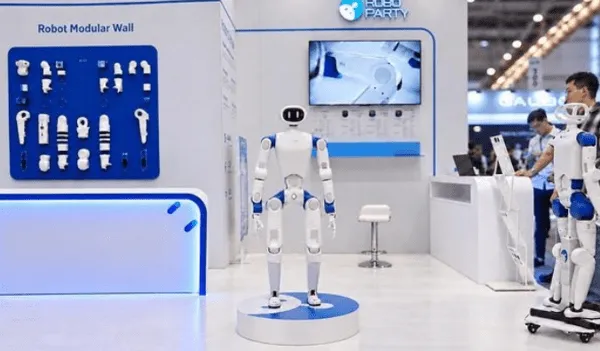
로봇 공학 스타트업 로보파티(RoboParty)가 지난 9월 28일 열린 국제 로봇 및 시스템 학술대회(IROS 2026) 현장에서 이족보행 휴머노이드 로봇 'RP1(ROBOTO 01)'을 전격 공개했다.
이번에 베일을 벗은 RP1은 로보파티가 올해 1월 선보였던 완전 오픈소스 휴머노이드 프로젝트 'RPO(ROBOTO ORIGIN)'를 기반으로 개발된 기체다. RPO 프로젝트는 개발자 플랫폼 깃허브(GitHub)에 공개된 이후 로봇 공학 연구진과 오픈소스 커뮤니티의 주목을 받으며 2천500개가 넘는 스타(Star)를 모으기도 했다.
전시 현장에서는 방문객이 작동 중인 로봇을 직접 밀거나 발로 차보는 '킥 미(Kick Me)' 시연이 진행됐다. RP1은 강한 외부 충격이 가해지는 상황에서도 순식간에 자세를 고쳐 잡고 균형을 되찾으며 수준 높은 동적 안정성을 증명했다.
이 같은 무너지지 않는 자세 제어 기능 뒤에는 로보파티의 자체 휴머노이드 R&D 기반인 '파티OS(PartyOS)'가 있다. 파티OS에는 미리 지정된 움직임 궤적에 의존하던 기존 방식에서 벗어나 비지도 강화학습으로 로봇의 운동 기술을 스스로 탐색하도록 돕는 훈련 프레임워크 'UFO'가 통합돼 있다. UFO는 동작 간 자연스러운 전환은 물론 외란 회복과 넘어짐 이후 재기립 동작까지 효율적으로 처리한다.
하드웨어 스펙을 살펴보면 자체 개발한 '로모모(Romomo)' 액추에이터 모듈과 실시간 동작 제어 시스템을 결합해 최대 160N·m에 달하는 강력한 관절 토크를 발휘한다. 하드웨어 스펙만 늘린 것이 아니라 로봇 본체와 액추에이터, 저수준 제어, 체화 AI(Embodied AI) 알고리즘을 하나의 통합 시스템으로 묶어 지속적인 검증을 거쳤다는 게 회사 측 설명이다.
로보파티가 지향하는 '풀스택 오픈소스'는 단순히 도면이나 기계 설계 파일을 공유하는 수준에 그치지 않는다. 동작 제어 시스템과 시뮬레이션 환경, SDK, 훈련 도구는 물론 파티OS 개발 기반까지 단계적으로 외부에 전달한다. 개발자가 하드웨어 설계와 저수준 제어부터 고도화된 모델 훈련, 실제 배포 단계까지 직접 참여할 수 있는 환경을 만들겠다는 구상이다.
현재 로보파티 주변으로는 5천명 이상의 글로벌 개발자 커뮤니티가 형성돼 있다. 회사는 오는 10월 RP1의 오픈소스 로드맵 세부 내용을 공식 발표하고, 4분기 후반부터는 소프트웨어와 하드웨어 공개 범위를 대폭 넓히는 한편 본격적인 양산 프로그램에 돌입할 예정이다.