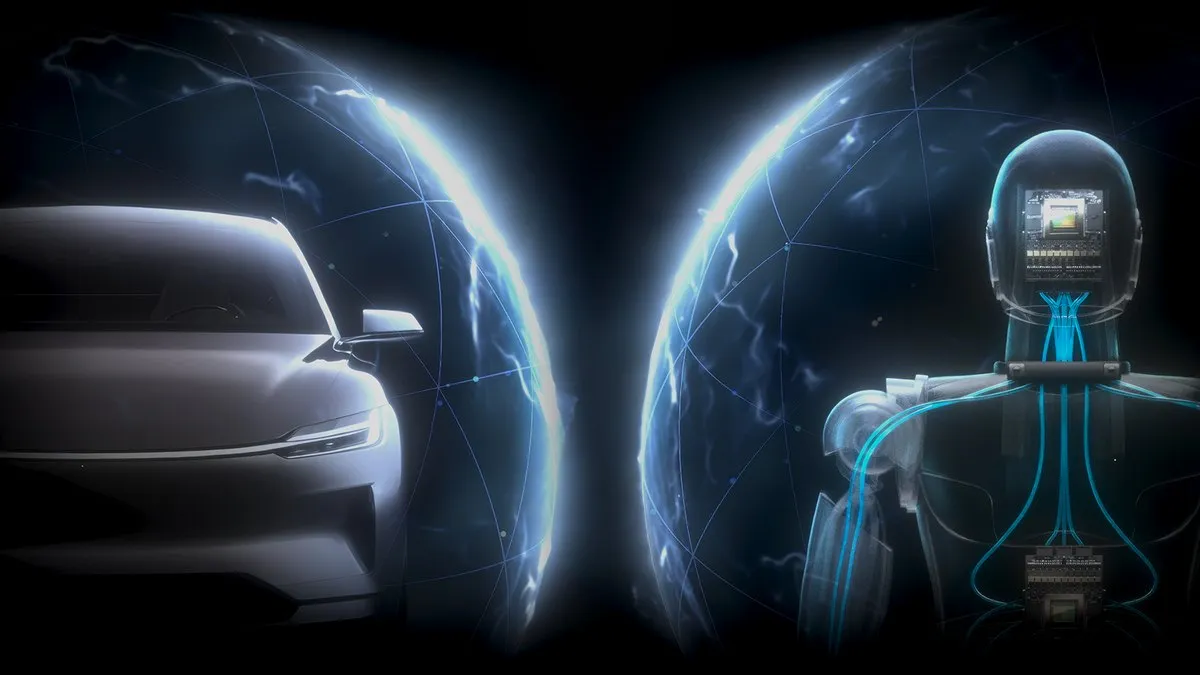
엔비디아가 자율주행차와 휴머노이드 로봇 등 물리적 공간에서 움직이는 피지컬(Physical) AI 시스템의 대규모 상용화를 뒷받침할 통합 안전체계 ‘엔비디아 할로스(NVIDIA Halos)’의 세부 구성과 검증 방식을 공식 블로그를 통해 공개했다.
AI의 판단이 물리적인 힘과 움직임으로 직결되는 시대다. 단순한 소프트웨어 오류나 알고리즘의 환각 현상이 실제 현장의 물리적 충돌과 인명 사고로 이어질 수 있다는 우려가 커지고 있다. 엔비디아는 기존 하드웨어 중심의 기능 안전 기준만으로는 역동적으로 변하는 현실 세계를 통제하기 어렵다고 판단했다. 하드웨어와 소프트웨어를 넘어 AI의 행동 양식과 주변 운영환경, 배포 이후 지속되는 모델 업데이트까지 전 생애주기를 아우르는 안전 검증 프레임워크를 내놓은 배경이다.
회사가 기존 안전 접근 방식의 한계를 지적하며 새로운 체계의 필요성을 강조한 요인은 크게 네 가지다. △끊임없이 변화하는 물리적 환경 △AI 행동에 대한 별도 검증 필요성 △배포 후 이어지는 소프트웨어·모델 업데이트 △현실 주행만으로 감당할 수 없는 대규모 시나리오 검증이다.
실제 도로와 공장, 물류 창고는 정해진 동선이나 물리적 펜스만으로 통제할 수 없는 변수가 가득하다. 작업자가 갑자기 튀어나오거나 적재물이 떨어지는 돌발 상황에서 기계가 스스로 위험을 인지하고 즉각 안전한 정지 상태로 전환해야 한다. 엔비디아는 제한된 실제 환경 시험만으로는 이러한 예외 상황을 모두 검증하기 어렵다고 봤다. 물리적 주행·작동 테스트에 가상 시뮬레이션과 합성 데이터, 사고 시나리오 재구성 기술을 결합해야 비로소 안전성을 입증할 수 있다는 논리다.
자율주행차 영역에서는 고성능 연산 칩셋과 운영체제, 추론 모델이 촘촘하게 맞물린다. ‘엔비디아 드라이브 AGX 토르(NVIDIA DRIVE AGX Thor)’가 안전을 최우선으로 설계된 가속 컴퓨팅을 담당하고, ‘엔비디아 하이페리온(NVIDIA Hyperion)’이 레벨 4 수준의 완전 자율주행차를 위한 차량 플랫폼과 참조 아키텍처를 제공한다.
시스템의 뼈대인 ‘할로스 OS’는 자동차 기능 안전 최고 등급인 ASIL-D 인증을 획득한 드라이브OS(DriveOS)를 기반으로 구축됐다. 그 위를 ‘할로스 코어’와 ‘할로스 미들웨어’가 덮어 시스템 간 격리와 실시간 상태 모니터링, 시간 지연 없는 결정론적 통신을 지원한다. 여기에 개방형 추론 비전·언어·행동 모델인 ‘엔비디아 알파마요(NVIDIA Alpamayo)’를 결합해 AI가 왜 그런 주행 판단을 내렸는지 설명 가능성을 확보하도록 했다.
검증 과정에는 ‘할로스 안전 평가 프레임워크’가 투입된다. 자동화 수준별로 요구되는 안전 논거를 뒷받침할 객관적 증거를 생성하는 도구다. 클라우드 상의 AI 개발 및 시뮬레이션 단계와 실제 차량 내 배포 환경을 하나로 연결해, 차량이 폐차될 때까지 전 생애주기에 걸쳐 안전 관련 데이터를 추적할 수 있는 구조를 갖췄다.
산업 현장의 로봇과 휴머노이드를 위한 안전 아키텍처도 별도로 마련됐다. 로봇용 ‘엔비디아 IGX 토르(NVIDIA IGX Thor)’는 전용 기능 안전 아일랜드(Functional Safety Island)를 내장한 산업용 모듈로, 방대한 AI 연산을 처리하는 가속 컴퓨팅과 엄격한 기능 안전 제어기를 단일 플랫폼에 통합했다.
소프트웨어 측면에서는 ‘IGX용 할로스 코어’가 시스템 결함 감지와 모니터링, 오류 보고 등 안전 운영의 기초를 다진다. 여기에 ‘엔비디아 홀로스캔 센서 브리지(NVIDIA Holoscan Sensor Bridge)’가 카메라와 라이다 등에서 쏟아지는 센서 데이터를 AI 및 안전 처리 장치로 직접 연결한다. 센서 오작동으로 유입되는 유효하지 않은 데이터를 즉각 걸러내고 사전에 정의된 안전 대응 조치를 실행하는 역할이다.
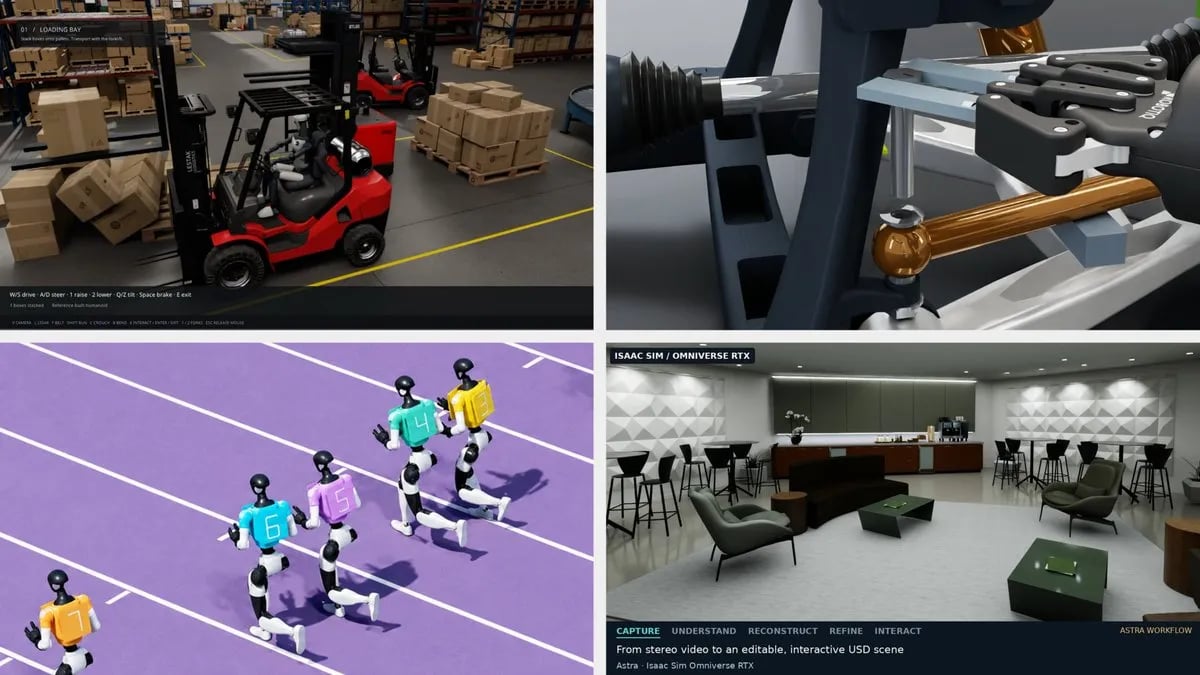
로봇의 돌발 행동을 사전에 검증하기 위해 ‘엔비디아 아이작 랩(NVIDIA Isaac Lab)’과 ‘옴니버스(Omniverse)’ 라이브러리가 동원된다. 가상 공간에서 수만 가지의 가혹 조건과 예외 상황을 시뮬레이션해 로봇의 반응을 시험한다. 오픈소스로 공개된 ‘할로스 인사이드-아웃 안전 블루프린트’는 한발 더 나아가 로봇 자체 센서의 사각지대까지 보완한다. 작업장 천장이나 벽면에 설치된 외부 카메라와 비전 AI 에이전트를 연동해 시설 전체 수준에서 로봇과 작업자의 동선을 감시하고 충돌을 막는 방식이다.
글로벌 산업계 파트너들의 현장 적용도 빠르게 진행되고 있다. 물류 자동화 기업 키온 그룹(KION Group)은 자율주행 지게차용 기능 안전 에이전트를 개발 중이며, 휴머노이드 로봇 기업 어질리티 로보틱스(Agility)는 자사 휴머노이드 ‘디지트 5(Digit 5)’의 핵심 안전 시스템에 IGX 토르와 할로스 코어를 통합하고 있다. 임베디드 소프트웨어 기업 아콘티스(acontis)와 QNX는 안전 기능이 오차 없이 실행되도록 운영체제 기술을 지원하며, 어드밴텍(Advantech)과 넥스코봇(NexCOBOT)은 할로스 체계를 품은 산업용 컴퓨팅 시스템을 구축하고 있다.
안전 체계의 객관성을 담보하기 위한 외부 독립 기관과의 검증 절차도 병행된다. 글로벌 시험·인증 기관인 티유브이 라인란드(TÜV Rheinland)가 로봇용 IGX 토르와 할로스 OS, 홀로스캔 센서 브리지의 기능 안전 인증 준비 상태를 면밀히 검사하고 있다.
엔비디아 내부에 설립된 ‘할로스 AI 시스템 검사 연구소’는 미국인정기구(ANAB)로부터 ISO/IEC 17020 검사기관 인정을 공식 획득했다. 다만 엔비디아는 자체 연구소의 역할에 명확한 선을 그었다. 검사 연구소는 정해진 범위 내에서 할로스 통합 구성을 점검하고 고객사의 인증 준비를 돕는 역할을 수행할 뿐, 최종적인 시스템 수준의 안전 인증은 철저히 독립된 제3자 공인 기관이 맡는다는 원칙이다.