엔비디아가 캐나다 토론토에서 열린 로봇 공학 컨퍼런스 ‘ROSCon’ 현장에서 로봇 개발용 가속 소프트웨어 라이브러리인 ‘NVIDIA Isaac ROS 5.0’을 전격 발표했다.
기존 로봇 운영체제(ROS) 기반 GPU 가속 패키지에 최신 AI 에이전트 개발 흐름을 연동하고, 플랫폼 지원 범위를 크게 넓힌 것이 골자다. 현재 깃허브를 통해 오픈소스로 전면 개방되어 누구나 무료로 내려받아 개발에 착수할 수 있다.
이번 5.0 버전은 차세대 로봇 운영체제인 ROS Lyrical과 우분투(Ubuntu) 24.04 환경을 정식 지원한다. 엔비디아는 오픈소스 로보틱스 얼라이언스(OSRA)와 손잡고 GPU를 아우르는 다양한 컴퓨팅 하드웨어에서 로봇 소프트웨어가 효율적으로 구동되도록 돕는 표준 데이터 처리 인터페이스를 ROS Lyrical 프로젝트에 직접 기여했다. 전체 ROS 커뮤니티 개발자들이 연동할 수 있는 표준 규격으로, 엔비디아는 쿠다(CUDA) 기반의 가속 구현 사례를 함께 열어두었다.
새롭게 추가된 아이작 스킬은 환경 구성이나 물체 제어 같은 로봇 개발 프로세스에서 재사용 가능한 작업 흐름을 제공한다. 현장의 AI 에이전트가 개발 도구를 맥락적으로 이해할 수 있도록 구성된 전용 문서 체계도 함께 묶였다. 파운데이션스테레오(FoundationStereo) 미세조정 스킬을 활용하면 개발자가 사용하는 카메라 장비나 현장 환경, 특정 로봇 응용 분야에 맞춰 스테레오 인식 모델을 미세 조율하는 작업을 AI 에이전트의 도움을 받아 처리할 수 있다.
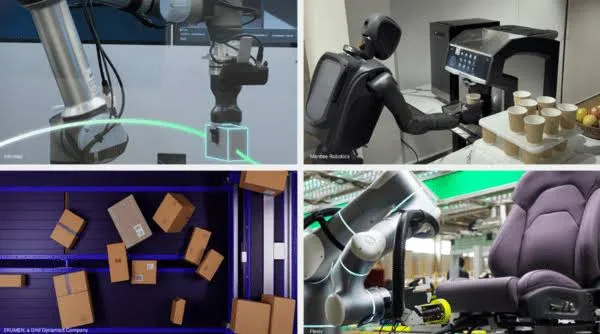
3차원 물체의 위치와 방향을 정밀하게 잡는 3D 자세 추정·추적 모델인 ‘파운데이션포즈(FoundationPose)’에는 에이전트 구동을 전제로 설계된 추론 라이브러리가 새롭게 탑재됐다. 엔비디아 측정치에 따르면 대상 물체를 인식하고 추적하는 연산 속도가 기존 대비 최대 5.5배까지 빨라졌다. 센서를 통한 객체 탐지와 깊이 추정, 자세 출력을 하나의 흐름으로 이어주는 집기·놓기(Pick and Place) 작업 역시 아이작 ROS 프레임워크 밖에서도 독립적으로 꺼내 쓸 수 있는 스킬 형태로 분리됐다.
글로벌 로보틱스 생태계 기업들의 현장 이식도 빨라지고 있다. 리얼센스(RealSense)가 후원하는 오픈소스 프로젝트 ‘에이전틱ROS(AgenticROS)’는 아이작 ROS를 엔비디아 니모트론(Nemotron) 오픈 모델 및 니모클로(NemoClaw) 블루프린트와 연결했다. LLM 기반 AI 에이전트가 ROS 로봇과 실시간으로 대화하고 명령을 수행하도록 구조화하는 작업이다.
산업용 자동화 솔루션 기업 인트린직(Intrinsic)의 머신 텐딩 솔루션은 파운데이션포즈 호환 기능을 이식해 공정 내 부품의 위치 등록과 추적, 3차원 자세 추정을 정밀하게 다듬고 있다. 국내 로봇 전문 기업 로보티즈 역시 자사 휴머노이드 형태의 ‘AI 워커(AI Worker)’ 로봇에 아이작 ROS를 내장했다. 정교한 물체 집기와 배치, 수평 정렬 등 시각 기반 작업 공간 조작에 GPU 가속 기술을 적용한 사례다.
하드웨어 호환성 면에서는 엣지 단의 젯슨 오린 나노(Jetson Orin Nano)부터 차세대 차량·로봇용 차세대 차폐 플랫폼인 젯슨 토르(Jetson Thor)까지 전 제품군을 지원한다. 멘티 로보틱스(Mentee Robotics)는 휴머노이드 로봇 '멘티봇(MenteeBot)'의 시각 인식 및 자율 구동 AI 메인 엔진으로 아이작 ROS를 택했으며, 협동로봇 제조사 유니버설 로봇(Universal Robots)은 자사 AI 가속기 소프트웨어 개발 키트에 이를 기본 통합했다. 필드AI(FieldAI)는 외부 클라우드 통신 연결이 끊긴 오프라인 환경에서도 스스로 판단해 움직이는 자사 로봇 기반 모델(Foundation Model)을 젯슨 기반 아이작 ROS와 묶어 현장 실증을 추진 중이다.