로봇이 수술실 안에서 의료진의 보조 역할을 맡아 민감한 수술 도구를 정밀하게 주고받는 기술이 현장에서 공개된다.
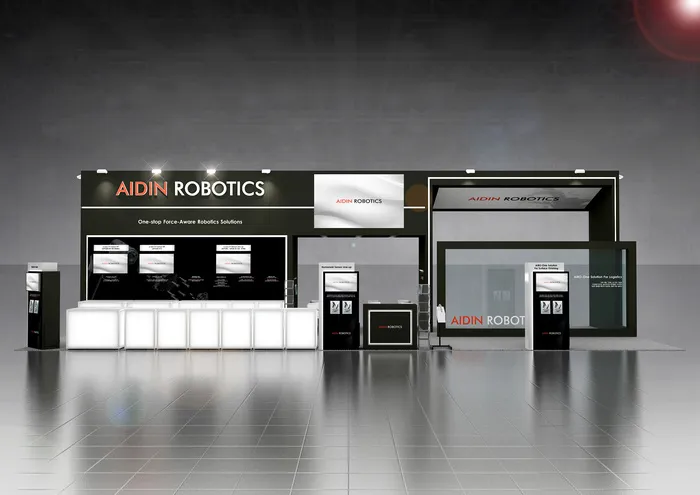
힘·촉각 센서 기반 로봇 솔루션 전문기업 에이딘로보틱스가 오는 9월 16일 삼성서울병원 일원캠퍼스에서 열리는 한국형 ARPA-H 프로젝트 ‘ORchestra’의 두 번째 라이브 시연회에 참가해 수술 보조 휴머노이드용 스마트 그리퍼 기술을 선보인다.
이번 프로젝트는 보건복지부와 한국보건산업진흥원이 국가적 보건 의료 난제 해결을 위해 추진 중인 한국형 ARPA-H의 핵심 과제 중 하나다. 삼성서울병원이 주관기관을 맡아 수술실 내 의료진의 업무 부담을 줄이고 수술 효율성을 높이기 위한 로봇 시스템을 연구하고 있다. 레인보우로보틱스를 비롯해 서울대학교, 국립암센터, 전북대학교병원 등 주요 대학과 의료기관이 공동으로 연구에 참여 중이다.
시연 현장에서 에이딘로보틱스는 자체 개발한 스마트 그리퍼와 다자유도 로봇핸드 2세대(Gen2)를 이동형 양팔 휴머노이드 플랫폼인 ‘RB-Y1’에 결합해 선보인다.
의료 현장은 작은 압력 차이나 오차만으로도 치명적인 결과를 초래할 수 있어 일반 제조·물류용 로봇보다 한층 까다로운 접촉 제어가 요구된다. 집도 중인 의료진에게 가위나 메스, 핀셋 등 정밀한 수술 도구를 정확하게 전달하고 다시 회수하는 작업은 수술실 보조 인력이 수행하는 대표적인 고난도 업무로 꼽힌다.
시연 프로그램은 크게 세 가지 세션으로 나뉘어 진행된다. 수술 도구의 자동 전달 및 회수 시연을 시작으로, 외부에서 의료진이 실시간으로 로봇을 제어하는 텔레오퍼레이션(원격 조종) 기반 집도 보조, 그리고 고자유도 덱스테러스(Dexterous) 핸드를 활용해 미세한 힘을 조절하는 의료 술기 동작이 이어진다.
최혁렬·이윤행 대표 체제로 운영되는 에이딘로보틱스는 그동안 산업용 로봇과 정밀 작업 현장에서 검증받은 힘·촉각 센싱 기술을 휴머노이드 조작 영역으로 확장해 왔다. 로봇이 물체를 쥐는 악력과 접촉면의 반발력을 실시간으로 측정하는 자체 센서 기술을 탑재해, 금속 재질의 수술 도구가 손에서 미끄러지지 않으면서도 과도한 압력이 가해지지 않도록 정밀 제어하는 방식이다.
의료 현장의 만성적인 인력 부족과 고령화 현상이 이어지면서 수술실 내 로봇 보조 기술에 대한 관심은 꾸준히 늘어나는 추세다. 수술 로봇이 직접 절개나 봉합을 수행하는 단계를 넘어, 휴머노이드 형태의 보조 로봇이 현장 간호사나 보조 의료진의 동선을 대체하는 구상이 실제 과제로 이어지고 있다.
회사 측은 이번 시연을 통해 정밀 파지와 접촉 제어 기술이 수술실이라는 특수 환경에서 작동할 수 있음을 검증하고, 향후 의료 분야를 포함해 정밀 조작이 필요한 다양한 산업군으로 솔루션 적용 범위를 넓혀갈 계획이다.