로봇이 실시간으로 현장 상황을 인지해 판단을 내리고 동작하기까지 걸리는 속도는 피지컬 AI(Physical AI) 상용화의 핵심 변수로 꼽힌다. 클라우드 서버와의 통신 지연이나 자원 제약으로 반응 속도가 느려지면 로봇의 작업 정확도가 떨어지거나 작업 자체가 실패할 가능성이 커지기 때문이다.
AI 모델 경량화 솔루션 기업 노타가 퀄컴의 산업용 시스템온칩(SoC) 기반 환경에서 로봇 AI 모델을 최적화해 실제 로봇팔의 작업 동작 시간을 3배가량 단축하는 데 성공했다고 22일 밝혔다. 외부 고성능 GPU나 통신망 연결 없이 로봇에 장착된 칩셋 내부에서 AI 알고리즘을 직접 돌리는 온디바이스 AI 구동 방식이다.
이번에 최적화가 이뤄진 알고리즘은 카메라가 촬영한 영상 정보와 입력된 언어 명령을 복합적으로 분석한 뒤 로봇의 연속적 움직임을 생성하는 비전언어행동(VLA) 모델이다. 연산량이 매우 크고 필요한 메모리 규격이 넓어 전력 공급과 내부 자원이 제한적인 이동형 로봇이나 엣지 단말에서는 구동 자체가 까다로운 모델로 알려져 있다.
노타는 VLA 모델을 퀄컴 테크날러지의 산업용 프로세서인 ‘퀄컴 드래곤윙 IQ-9075’ 내 신경망처리장치(NPU)에 이식했다. 단순히 AI 모델의 크기만 줄이는 방식에 그치지 않고, 해당 프로세서가 가진 칩셋 내부 연산 구조에 물리적으로 적합하게 실행 경로를 조정했다. 복수의 NPU 자원을 동시 병열 처리하는 실행 환경을 새로 구축하면서 동작 가속을 이끌어냈다.
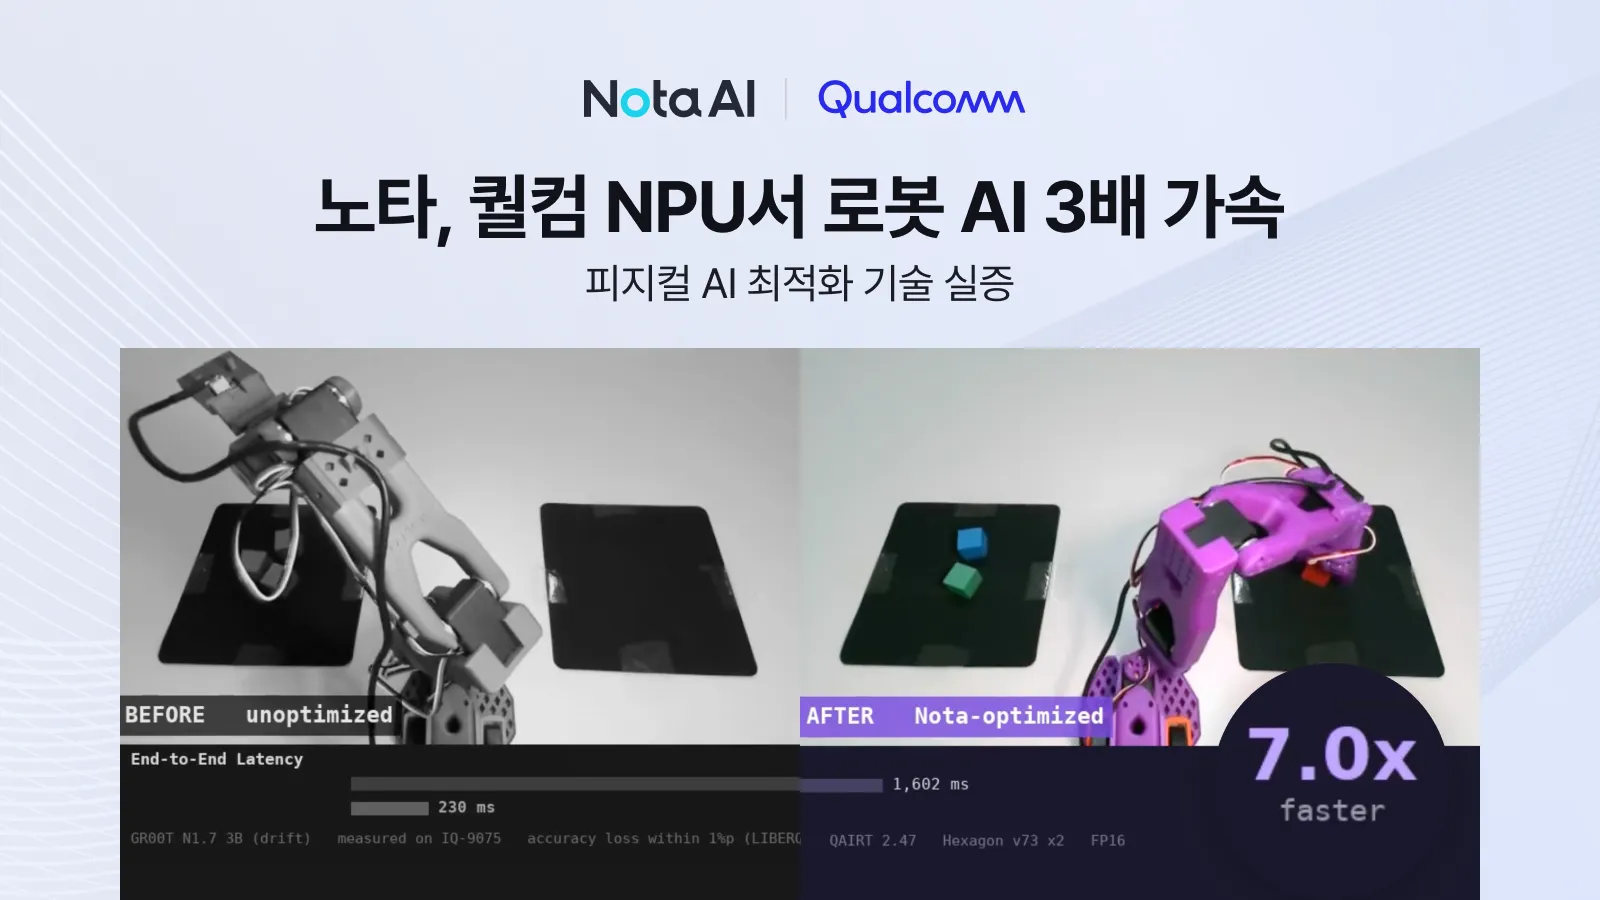
성능 실증 작업은 언어 명령어에 따라 로봇팔이 정해진 위치의 큐브를 집어 들고 반대편 매트로 옮겨 놓는 단순 작업 형태로 수행됐다.
측정 결과 AI 모델이 다음 행동을 계산해내는 추론 속도는 이전 대비 최대 7배가량 빨라졌다. 로봇팔이 명령을 받아 물리적인 움직임을 완료할 때까지 소요된 총 작업 시간도 기존 36초에서 12초로 줄었다. 빠른 처리 속도를 확보하는 와중에도 작업 성공률은 92%를 기록해, 최적화 적용 전 원본 모델이 보여준 성공률(93%)과 견주었을 때 불과 1%포인트 차이에 그쳤다.
로봇 제어 기술 분야에서는 아주 짧은 추론 지연 시간조차 작업 결과에 치명적인 영향을 미친다. 로봇이 움직이는 와중 이미 외부 주변 환경이 변화했는데도 과거 계산된 이전 상태 기준 값으로 동작을 이어나가면 기계적 오류나 충돌이 생길 위험이 높아지는 탓이다.
사람이 원격 조종기를 통해 사전에 모아둔 연속 동작 데이타셋을 가공·학습시킨 VLA 모델일수록 상황은 더 민감해진다. 제어 명령의 출력 타이밍이 제때 들어맞지 않으면 학습 당시 기록된 궤적 데이터를 유기적으로 재현해내지 못하고 로봇팔이 공중에 멈춰 서거나 작동 오류를 겪게 된다.
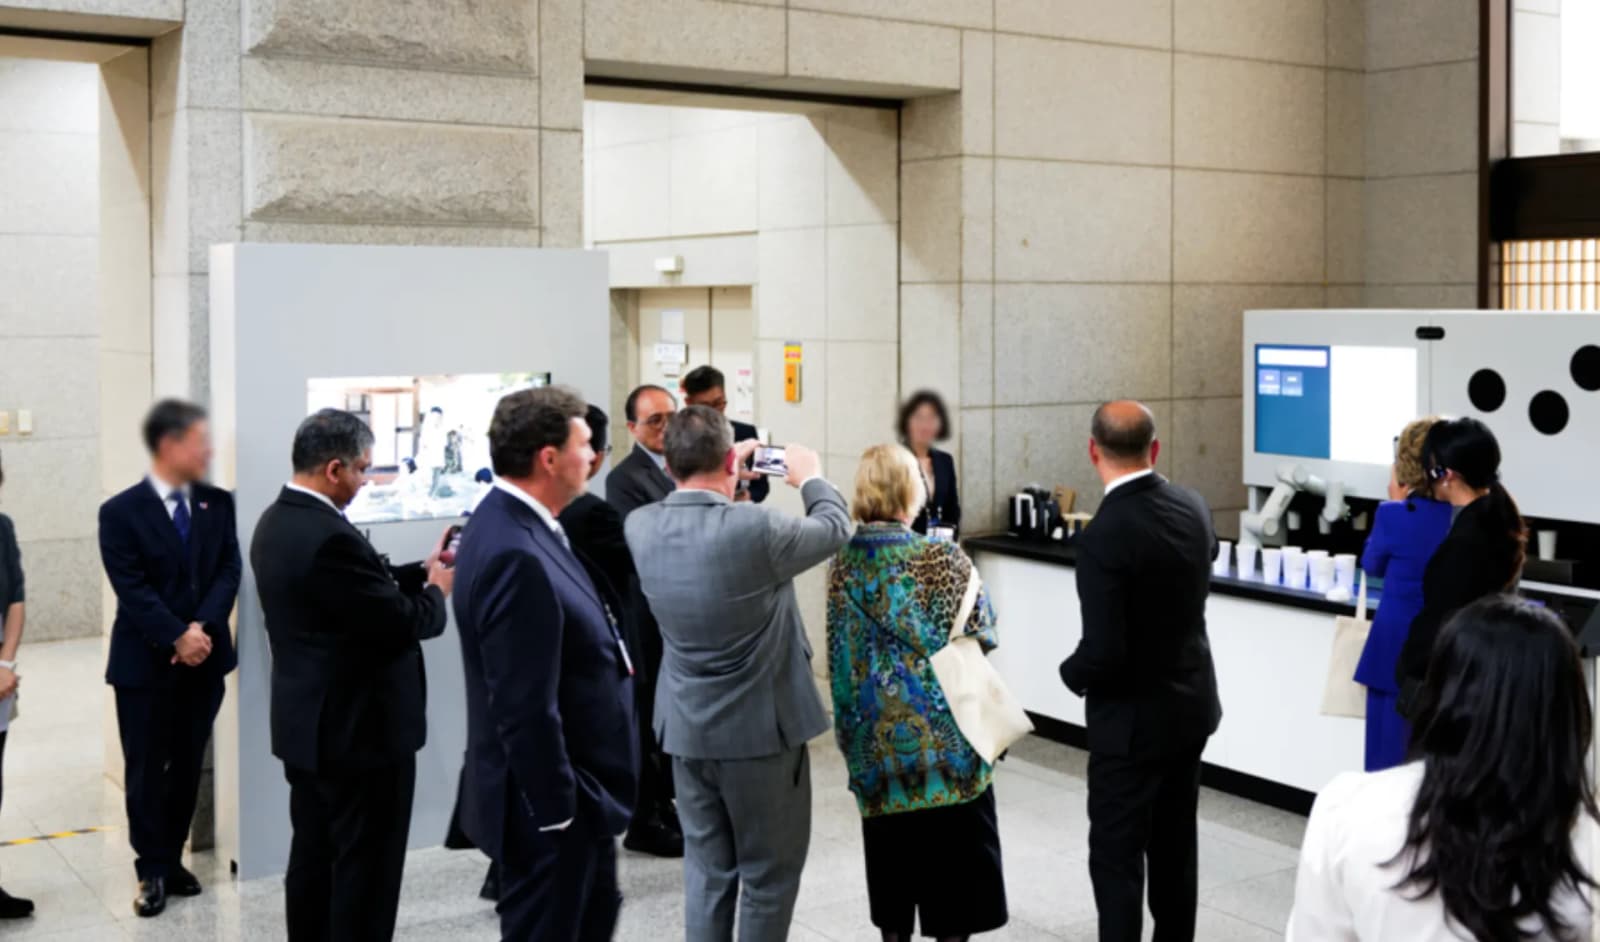
노타는 과학기술정보통신부가 주최한 행사 ‘KRAIN 2026’ 현장에서 이번에 개발된 최적화 기술 기반 로봇팔 시연을 진행하며 최적화 전후의 실시간 물리 동작 차이를 직접 비교 검증해 보이기도 했다.
회사는 다각도로 실기기 적용을 늘려가는 모양새다. 현재 LG전자, 모빌린트 등과 컨소시엄을 구성해 정부 주도의 휴머노이드 분야 온디바이스 AI 반도체 국책과제에 참여 중이다. 이 가운데 노타는 국산 NPU 환경에서 VLA 모델을 이식·최적화하는 전담 세부 과제를 주관해 개발을 담당하고 있다.
채명수 노타 대표는 "이번 성과는 AI 최적화 기술력이 실제 로봇의 반응성과 작업 성능으로 이어질 수 있음을 보여준 사례"라며 "모바일·엣지를 넘어 로봇과 휴머노이드를 포함한 피지컬 AI 전반으로 기술 적용과 사업 영역을 확대해 나가겠다"고 말했다.